



시뮬레이션 학습 현실 적용하는 ‘심투리얼’ 기술 공개
엔비디아, 그루트 1.7 소개…범용 로봇 지능 확장
휴머노이드 로봇 상용화의 핵심 과제로 꼽히는 가상 시뮬레이션과 실제 환경 사이의 격차를 줄이기 위해 로보티즈(108490)가 엔비디아의 AI(AI) 기술을 활용하고 있다. 로보티즈는 시뮬레이션에서 학습한 로봇이 현실에서도 안정적으로 움직일 수 있도록 관련 기술을 고도화하고 있으며, 엔비디아는 다양한 로봇에 적용할 수 있는 범용 로봇 지능을 개발하고 있다.
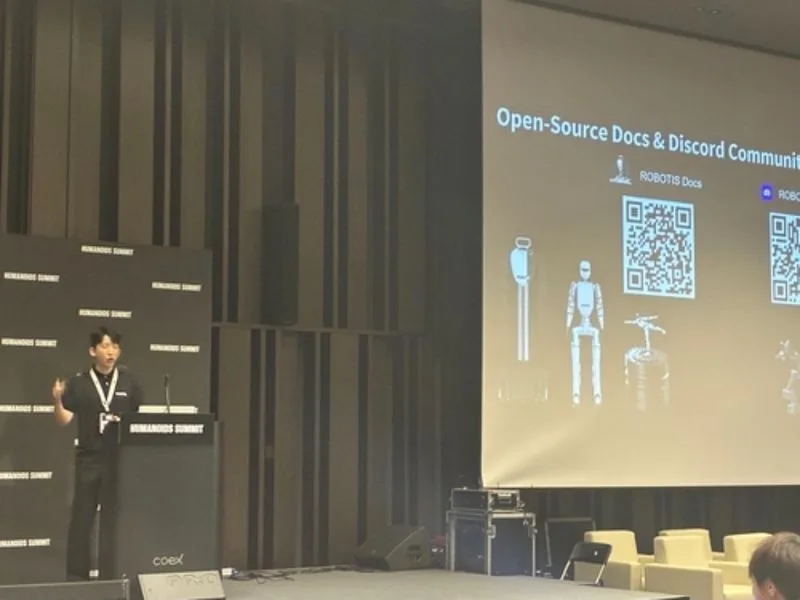
22일 서울 코엑스 그랜드볼룸에서 열린 ‘서울 휴머노이드 서밋’에서 우성호 로보티즈 리드와 치 왕 엔비디아 수석 제품 관리자는 기술 활용 사례와 피지컬 AI 비전을 소개했다.
가상에서 배운 동작, 현실에서도 구현
로봇 개발에서는 가상 환경에서 학습한 동작을 실제 로봇에 적용할 때 물리적 조건의 차이로 성능이 떨어지는 이른바 ‘Sim-to-Real gap’이 주요 과제로 꼽힌다.
로보티즈는 이를 줄이기 위해 시뮬레이션 학습 결과를 실제 환경에 적용하는 ‘심투리얼’ 기술을 개발하고 있다. 기존 물리 엔진을 고성능 오픈소스 물리 엔진인 무조코(MuJoCo)로 변경한 결과 복싱 동작 등에서 안정성이 두 배 이상 향상됐다고 설명했다.
로봇 학습에 필요한 데이터 확보에도 엔비디아 기술을 활용하고 있다. 로보티즈는 엔비디아의 코스모스 트랜스퍼를 도입해 기존 원격 조작 비디오를 300여 개의 데이터로 증강하고 모델을 미세 조정했다.
이를 통해 로봇이 그림자를 목표물로 잘못 인식하는 현상을 개선하고 작업 실패 시 복구 능력도 크게 높였다는 게 로보티즈 측 설명이다.
전신 동작 제어는 대규모 시뮬레이션을 통해 확장하기 수월하지만, 복잡한 물리적 접촉이 발생하는 조작 단계에서는 행동의 결과를 예측하는 세계 행동 모델(World Action Model) 도입이 필요하다는 설명도 나왔다.
엔비디아 ‘그루트 1.7’…범용 로봇 지능 겨냥
엔비디아는 범용 로봇 지능 모델인 아이작 그루트(Isaac GR00T) 아키텍처를 소개했다. 프로젝트 그루트는 단일 작업이나 특정 하드웨어에 종속되지 않고 다양한 형태의 로봇에 적용할 수 있는 범용 로봇 지능 구현을 목표로 한다.
엔비디아는 모델 고도화를 위해 고품질 실제 로봇 데이터와 합성 데이터, 인간 스케일 데이터를 결합하는 데이터 피라미드 전략을 활용하고 있다고 설명했다.
엔비디아가 소개한 그루트 1.7은 시각·언어·행동(VLA) 모델을 기반으로 코스모스 비전2B 모델의 추론 능력을 활용해 직접 행동을 생성한다.
오후 세션에서는 차수정 AWS 제너레이티브 AI 이노베이션 센터 머신러닝 아키텍트가 피지컬 AI의 특징과 학습 인프라의 중요성을 설명했다. 기존 AI가 디지털 환경에 머물렀다면 피지컬 AI는 물리적 세계와 직접 상호작용한다는 점이 다르다며 클라우드 기반 엔드투엔드 모델 학습 파이프라인 구축의 중요성을 강조했다.
로보티즈는 시뮬레이션과 실제 환경 사이의 격차를 줄이고 학습 데이터를 확대하는 과정에서 엔비디아의 AI 기술을 활용하고 있다. 엔비디아는 범용 로봇 지능과 피지컬 AI 생태계 확대를 추진하고 있다.



